Skalaarväljaks nimetatakse funktsiooni $f : \mathbb{R}^3 \rightarrow \mathbb{R}$, mis seab igale ruumi punktile vastavusse reaalarvu.
Vektorväljaks nimetatakse funktsiooni $\vec{F} : \mathbb{R}^3 \rightarrow \mathbb{R}^3$, mis seab igale ruumi punktile vastavusse kolmemõõtmelise vektori.
Inimesed on oma igapäevaelus ümbritsetud mitmete skalaar- ja vektorväljade poolt. Näiteks on toa, õue või terve planeedi igas punktis $(x_1,x_2,x_3)$ määratud
temperatuur ehk skalaarfunktsioon, mis mõõdab vaadeldavas ruumiosas paiknevate molekulide keskmist kineetilist energiat. Vektorväljadena saab vaadelda
mitmesuguseid jõuväljasid ja liikumisi, nagu näiteks õhuvoolusid nii ruumis kui atmosfääris ning hoovuste liikumist. Magneteid ja ka maakera ennast ümbritseb
suur magnetväli, mida on võimelised näiteks tundma mõned linnud. Kõik laenguga kehad tekitavad enda ümber elektrivälja. Elektri- ja magnetvälja koosmõjul
tekib elektromagnetväli, mis on inimestele füüsiliselt raskesti tuntavad, kuid mille poolt tekitatud jõud mõjutavad telefoni, raadio või ruuteri
antennis/ressiiveris paiknevaid elektrone, mille abil kantakse edasi infot.
Kõik massiga kehad tekitavad enda ümber gravitatsioonivälja. Massiga $M$ keha K tekitab enda ümber gravitatsioonivälja
\[ \mathbf{g}(\mathbf{r}) = - \frac{GM}{r^2} \hat{\mathbf{r}}, \]
kus $\mathbf{r}$ on vaadeldava ruumipunkti kohavektor gravitatsioonivälja tekitava keha suhtes, $\hat{\mathbf{r}}$ on ruumipunktist kohavektoriga $\mathbf{r}$ keha K poole
suunatud ühikvektor ning $G$ on gravitatsioonikonstant.
Massiga $M_i$ kehade $K_i \; (i = 1,...,N)$ poolt tekitatud resultantne gravitatsiooniväli on
\[ \mathbf{g}(\mathbf{r}) = -G \sum_{i = 1}^{N} \frac{M_i (\mathbf{r} - \mathbf{r}_i)}{|\mathbf{r} - \mathbf{r}_i|^3} \]
Sarnaselt gravitatsiooniväljaga tekitab iga elektrilise laenguga enda ümber elektrivälja
\[ \mathbf{E} = \frac{1}{\pi \epsilon_0} \frac{q}{r^2} \hat{\mathbf{r}}, \]
kus $\epsilon_0$ on vaakumi dielektriline läbitavus.
Üldiselt on need skalaar- ja vektorväljad pidevad, veel enam diferentseeruvad. See tähendab, et looduslike vektorväljade väärtused ei muutu hüppeliselt või lõpmata järsult,
vaid muutuvad ruumis liikudes teatud sujuvusega. See võimaldab nendele väljadele rakendada diferentsiaal- ja integraalarvutust.
Funktsiooniga $f(x,y,z)$ määratud skalaarvälja gradient
\[ \nabla f := \frac{\partial f}{\partial x} \mathbf{i} + \frac{\partial f}{\partial y} \mathbf{j} + \frac{\partial f}{\partial z} \mathbf{k} \]
määrab vektorvälja, mille igas punktis määratud vektori suund näitab selle skalaarvälja kõige kiirema kasvu suunda ja on risti selle skalaarvälja nivoopinnaga
ning vektori pikkus näitab selle kasvu kiirust. Näiteks temperatuur levib kõige kiiremini tema skalaarvälja gradiendile vastassuunas.
Vektorvälja voog
Olgi meil ruumis mingi pind $S$ ning vektorväli $\vec{a}(M)$. Pinna $S$ võime jagada pinnaelementideks $d\text{d}S$, kusjuures eeldame, et igal pinnaelemendil
on väli $\vec{a}$ praktiliselt konstantne. Pinnaelementi võime iseloomustada vektorida $\text{d}\vec{S} = \vec{n} \text{d}S$, kus $\vec{n}$ on pinnaelemendi
normaali suunaline ühikvektor.
Vektorvälja $\vec{a}(M)$ vooks $\text{d}\phi(M)$ läbi punktis $M$ asuva orienteeritud pinnaelemendi $\text{d}\vec{S} = \text{d}S \vec{n}$ nimetatakse
väljavektori $\vec{a}(M)$ ja pinnaelemendi vektori $text{d} \vec{S}(M)$ skalaarkorrutist
\[ \text{d} \phi(M) = \vec{a}(M) \cdot \text{d}\vec{S}(M) = \vec{a}(M) \cdot \vec{n} \text{d}S \]
Näiteks juhul, kui vektorväli kirjeldab kokkusurumatu vedeliku statstionaarset voolamist, s.t $\vec{a}(M)$ on vedeliku voolamiskiirus punkti $M$, siis kiirusvektori voog
võrdub läbi selle pinnaelemendi voolanud vedeliku ruumalaga. Nt magnetvälja tugevuse voog jne.
Vektorvälja joonteks nimetatakse jooni, mille puutuja ühtib väljavektori suunaga. Väljajoonte võrrandiks on puutujavektori $\vec{d}s$ ja väljavektori
$\vec{a}$ paralleelsuse tingimuse: $\frac{dx}{a_x} = \frac{dy}{a_y} = \frac{dz}{a_z}$.
Vektori voog läbi kogu pinna $S$ on
\[ \Phi_S = \iint_{S} \vec{a}(M) \text{d}\vec{S}(M) = \iint_{S} a_n(M) \text{d}S(M), \]
kus $a_n$ on vektori $\vec{a}$ projektsioon pinnanormaali $\vec{n}$ suunale.
Vektorvälja $\mathbf{F}(x,y,z)$ divergents
\[ \nabla \cdot \mathbf{F} := \lim_{V \rightarrow 0} \frac{1}{|V|} \oiint_{S(V)} \mathbf{F} \cdot \hat{\mathbf{n}} \text{d}S
= \frac{\partial F_x}{\partial x} + \frac{\partial F_y}{\partial y} + \frac{\partial F_z}{\partial z}, \]
kirjeldab vektorvälja $\mathbf{F}$ punkti $\mathbf{x} = (x,y,z)$ ümbruse omadust olla vektorvälja allikaks või neeluks.
Allikate korral on vektorvälja $\mathbf{F}$ voog läbi vaadeldava ruumiosa pinna positiivne, neelude korral negatiivne, ning kui vektorvälja
voog nii vaadeldavasse ruumiossa kui vaadeldavast ruumiosast välja on ühesuurused, siis vektorvälja divergents seal ruumiosas on 0.
Neel: $\nabla \cdot \mathbf{F} < 0$
$\mathbf{F}(x,y) = (-x,\,-y)$
Divergentsnull: $\nabla \cdot \mathbf{F} = 0$
$\mathbf{F}(x,y) = (-y,\,x)$
Allikas: $\nabla \cdot \mathbf{F} > 0$
$\mathbf{F}(x,y) = (x,\,y)$
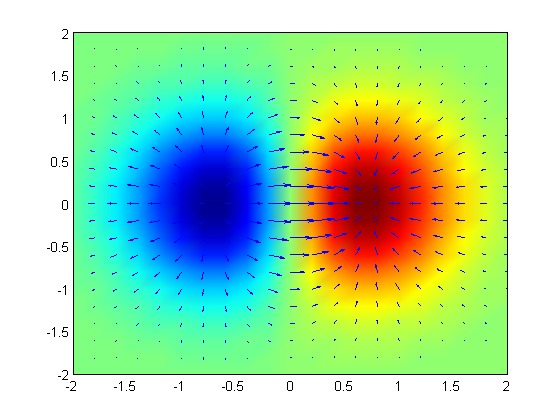
Positiivne ja negatiivne laeng — vektorväli koos divergentsi värvikaardiga
Divergentsiteoreemi kohaselt on Vektori $\vec{a}$ voog läbi kinnise pinna $S$ võrdne selle vektorvälja allikate kogu intensiivsusega (allikate koguhulgaga)
pinnaga $S$ piiratud ruumalas $V$:
\[ \iiint_V (\nabla \cdot \mathbf{F}) \text{d}V = \oiint_S (\mathbf{F} \cdot \mathbf{n}) \text{d}S \]
Vektorvälja tsirkulatsioon
Vektorvälja $\vec{a}(M)$ tsirkulatsiooniks nimetatakse joonintegraali
\[ A = \oint_{\gamma} \vec{a} \text{d} \vec{l} \equiv \oint_{\gamma} a_t \text{d}l = \oint_{\gamma}(a_x \text{d}x + a_y \text{d}y + a_z \text{d}z), \]
\[ A = \oint_{\gamma} \mathbf{F} \cdot \text{d} \mathbf{L} = \oint_{\gamma}(F_x \text{d}x + F_y \text{d}y + F_z \text{d}z), \]
kus $\gamma$ on kinnine kõver ja $a_t$ on vektori $\vec{a}$ projektsioon temale (tangentsiaalkoordinaat) : $a_t = \vec{a} \vec{l}$, kus
$\vec{l}$ on puutuja ühikvektor. Paremorienteeritud süsteemis on positiivne ümberkäigu suund mööda kõverat $\gamma$ selline, et sisepiirkond jääks vasakule,
s.t liikumine toimub vastupidi kellaosuti suunale. Seejuures on eeldatud, et kõveraga $\gamma$ piiratud pinnatükk $S$ on orienteeritud: ümberkäigu
püstasend ühtib pinnanormaali suunaga, kellaosuti reegli rakendamisel on vaatesuund vastupidine pinnanormaali suunale.
Nullist erinev tsirkulatsioon osutab välja pööriselisele iseloomule ehk kinniste väljajoonte olemasolule. Mööda kinnist väljajoont on tsirkulatsioon positiivne, kui
positiivsel liikumisel ühtib puutuja suund väljavektori suunaga, vastupidisel juhul on tsirkulatsioon negatiivne.
Vektorvälja rootor
Tsirkulatsioon sõltub nii tasandilise kontuuri $\gamma$ orientatsioonist kui ka tema poolt piiratud pindalast. Suvalise vektorvälja $\vec{a}(M)$
tsirkulatsiooni intensiivsust mingis punktis $M$ iseloomustab selle vektorvälja rootor $\text{rot} \, \vec{a}$. (kasutatakse ka sümbolit $\text{curl} \, \vec{a}$).
Rootor on vektor, mille projektsioon suvalisele vektorile $\vec{m}$ määratakse piirprotsessiga
\[ \text{rot}_m \, \vec{a}(M) = \lim_{\Delta S \rightarrow 0}{M \in \Delta S} \frac{1}{\Delta S} \oint_{\Delta \gamma} \vec{a} \text{d}\vec{l}, \]
kus $\Delta S$ on punktiks $M$ kokkutõmbuva tasandilise kontuuri poolt piiratud pindala, $\vec{m}$ on kontuuri tasandi normaal, mille suund on seotud
positiivse ümerkäigu suunaga joonintegraalis. Ka siin eeldame, et vektorväli $\vec{a}$ on pidev ja diferentseeruv. See tingimus kindlustab
piirväärtuse sõltumatuse punktiks $M$ kokkutõmbuva kontuuri $\Delta \gamma$ kujust.
\[ (\nabla \times \mathbf{F}) \cdot \mathbf{\hat{n}} = \lim_{A \rightarrow 0} \Big( \frac{1}{|A|} \oint_C \mathbf{F} \text{d} \mathbf{r} \Big) \]
ning ristkoordinaatides
\[ \text{rot} \mathbf{F} = \nabla \times \mathbf{F} =
\begin{vmatrix}
\mathbf{i} & \mathbf{j} & \mathbf{k} \\
\frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\
F_x & F_y & F_z
\end{vmatrix}
= \Big( \frac{\partial F_z}{\partial y} - \frac{\partial F_y}{\partial z} \Big) \mathbf{i}
+ \Big( \frac{\partial F_x}{\partial z} - \frac{\partial F_z}{\partial x} \Big) \mathbf{j}
+ \Big( \frac{\partial F_y}{\partial x} - \frac{\partial F_x}{\partial y} \Big) \mathbf{k} \]
Kelvin-Stokesi teoreemi kohaselt on vektorvälja $\mathbf{F}$ tsirkulatsioon mööda kinnist kõverat $\gamma$ võrdne selle vektorvälja rootori ($\nabla \times \mathbf{F}$) vooga
läbi suvalise pinna $S$, mis läbib kõverat $L$:
\[ \iint_S \nabla \times \mathbf{F} \cdot \text{d} \mathbf{S} = \oint_\gamma \mathbf{F} \cdot \text{d} \mathbf{L} \]
Vektorväli $\mathbf{F}$ peab pinnal $S$ olema pidev ja diferentseeruv ning kontuuril $\gamma$ integreeruv.
Vektoranalüüsi põhiteoreem
Iga pidev ja diferentseeruv vektorväli $\vec{a}(M)$, mis on määratud kogu ruumis ning lõpmatuses, saab nulliks koos oma divergentsi ja rootoriga,
on üheselt esitatav pöörisvaba (potentsiaalne) vektorvälja $\vec{a}_i(M)$ ja allikavaba (solenoidaalse) vektorvälja $\vec{a}_2(M)$ summana
\[ \vec{a}(M) = \vec{a}_1(M) + \vec{a}_2(M) \]
Vektorvälja $\mathbf{F}(x,y,z)$ Laplacian
\[ \Delta \mathbf{F} := \nabla^2 \mathbf{F} = \nabla \cdot \nabla \mathbf{F} = \frac{\partial^2 \mathbf{F}}{\partial x^2} + \frac{\partial^2 \mathbf{F}}{\partial y^2} + \frac{\partial^2 \mathbf{F}}{\partial z^2} \]
on võrdne selle vektrovälja gradiendi divergentsiga.
Navier-Stokes'i võrrandid
Jäävusvõrrand (pidevusvõrrand) integraalkujul on
\[ \frac{\text{d}}{\text{d}t} \iiint_{\Omega} L \text{d}V = - \oiint_{\partial \Omega} L \cdot \vec{n} \cdot \text{d}A - \iiint_{\Omega} Q \text{d}V, \]
mille saab divergentsiteoreemi abil esitada diferentsiaalkujul
\[ \frac{\partial \rho}{\partial t} + \nabla \cdot \mathbf{j} = \sigma \]
Materjali tuletis
\[ \frac{\text{D}\mathbf{u}}{\text{D}t} = \frac{\partial \mathbf{u}}{\partial t} + \mathbf{u} \cdot \nabla \mathbf{u} \]
Massi jäävuse seadus
\[ \frac{\partial \rho}{\partial t} + \nabla \cdot (\rho \mathbf{u}) = 0 \]
Impulsi jäävuse seadus
\[ \rho \frac{\text{D}\mathbf{u}}{\text{D}t} = \rho \Big( \frac{\partial \mathbf{u}}{\partial t} + \mathbf{u} \cdot \nabla \mathbf{u} \Big) = \mathbf{s} \]
Esitades $\mathbf{s}$ kujul $\mathbf{s} = \delta \cdot \sigma + f$, saame Cauchy impulsi võrrandi
\[ \rho \frac{\text{D}u}{\text{D}t} = \nabla \cdot \sigma + f \]
Cauchy pingetensorit $\sigma$ saab esitada kujul $\sigma = \tau - pI$ ning Cauchy impulsivõrrand saab kuju
\[ \rho \frac{\text{D}u}{\text{D}t} = - \nabla p + \nabla \cdot \tau + f \]
Navier-Stokes'i võrrandid kokkupressimatu vedelike korral on
\[ \rho \cdot \Big( \frac{\partial \mathbf{v}}{\partial t} + \mathbf{v} \cdot \nabla \mathbf{v} \Big) = -\nabla p + \mu \nabla^2 \mathbf{v} + \mathbf{F},
\; \; \; \; \nabla \cdot \mathbf{v} = 0 \]