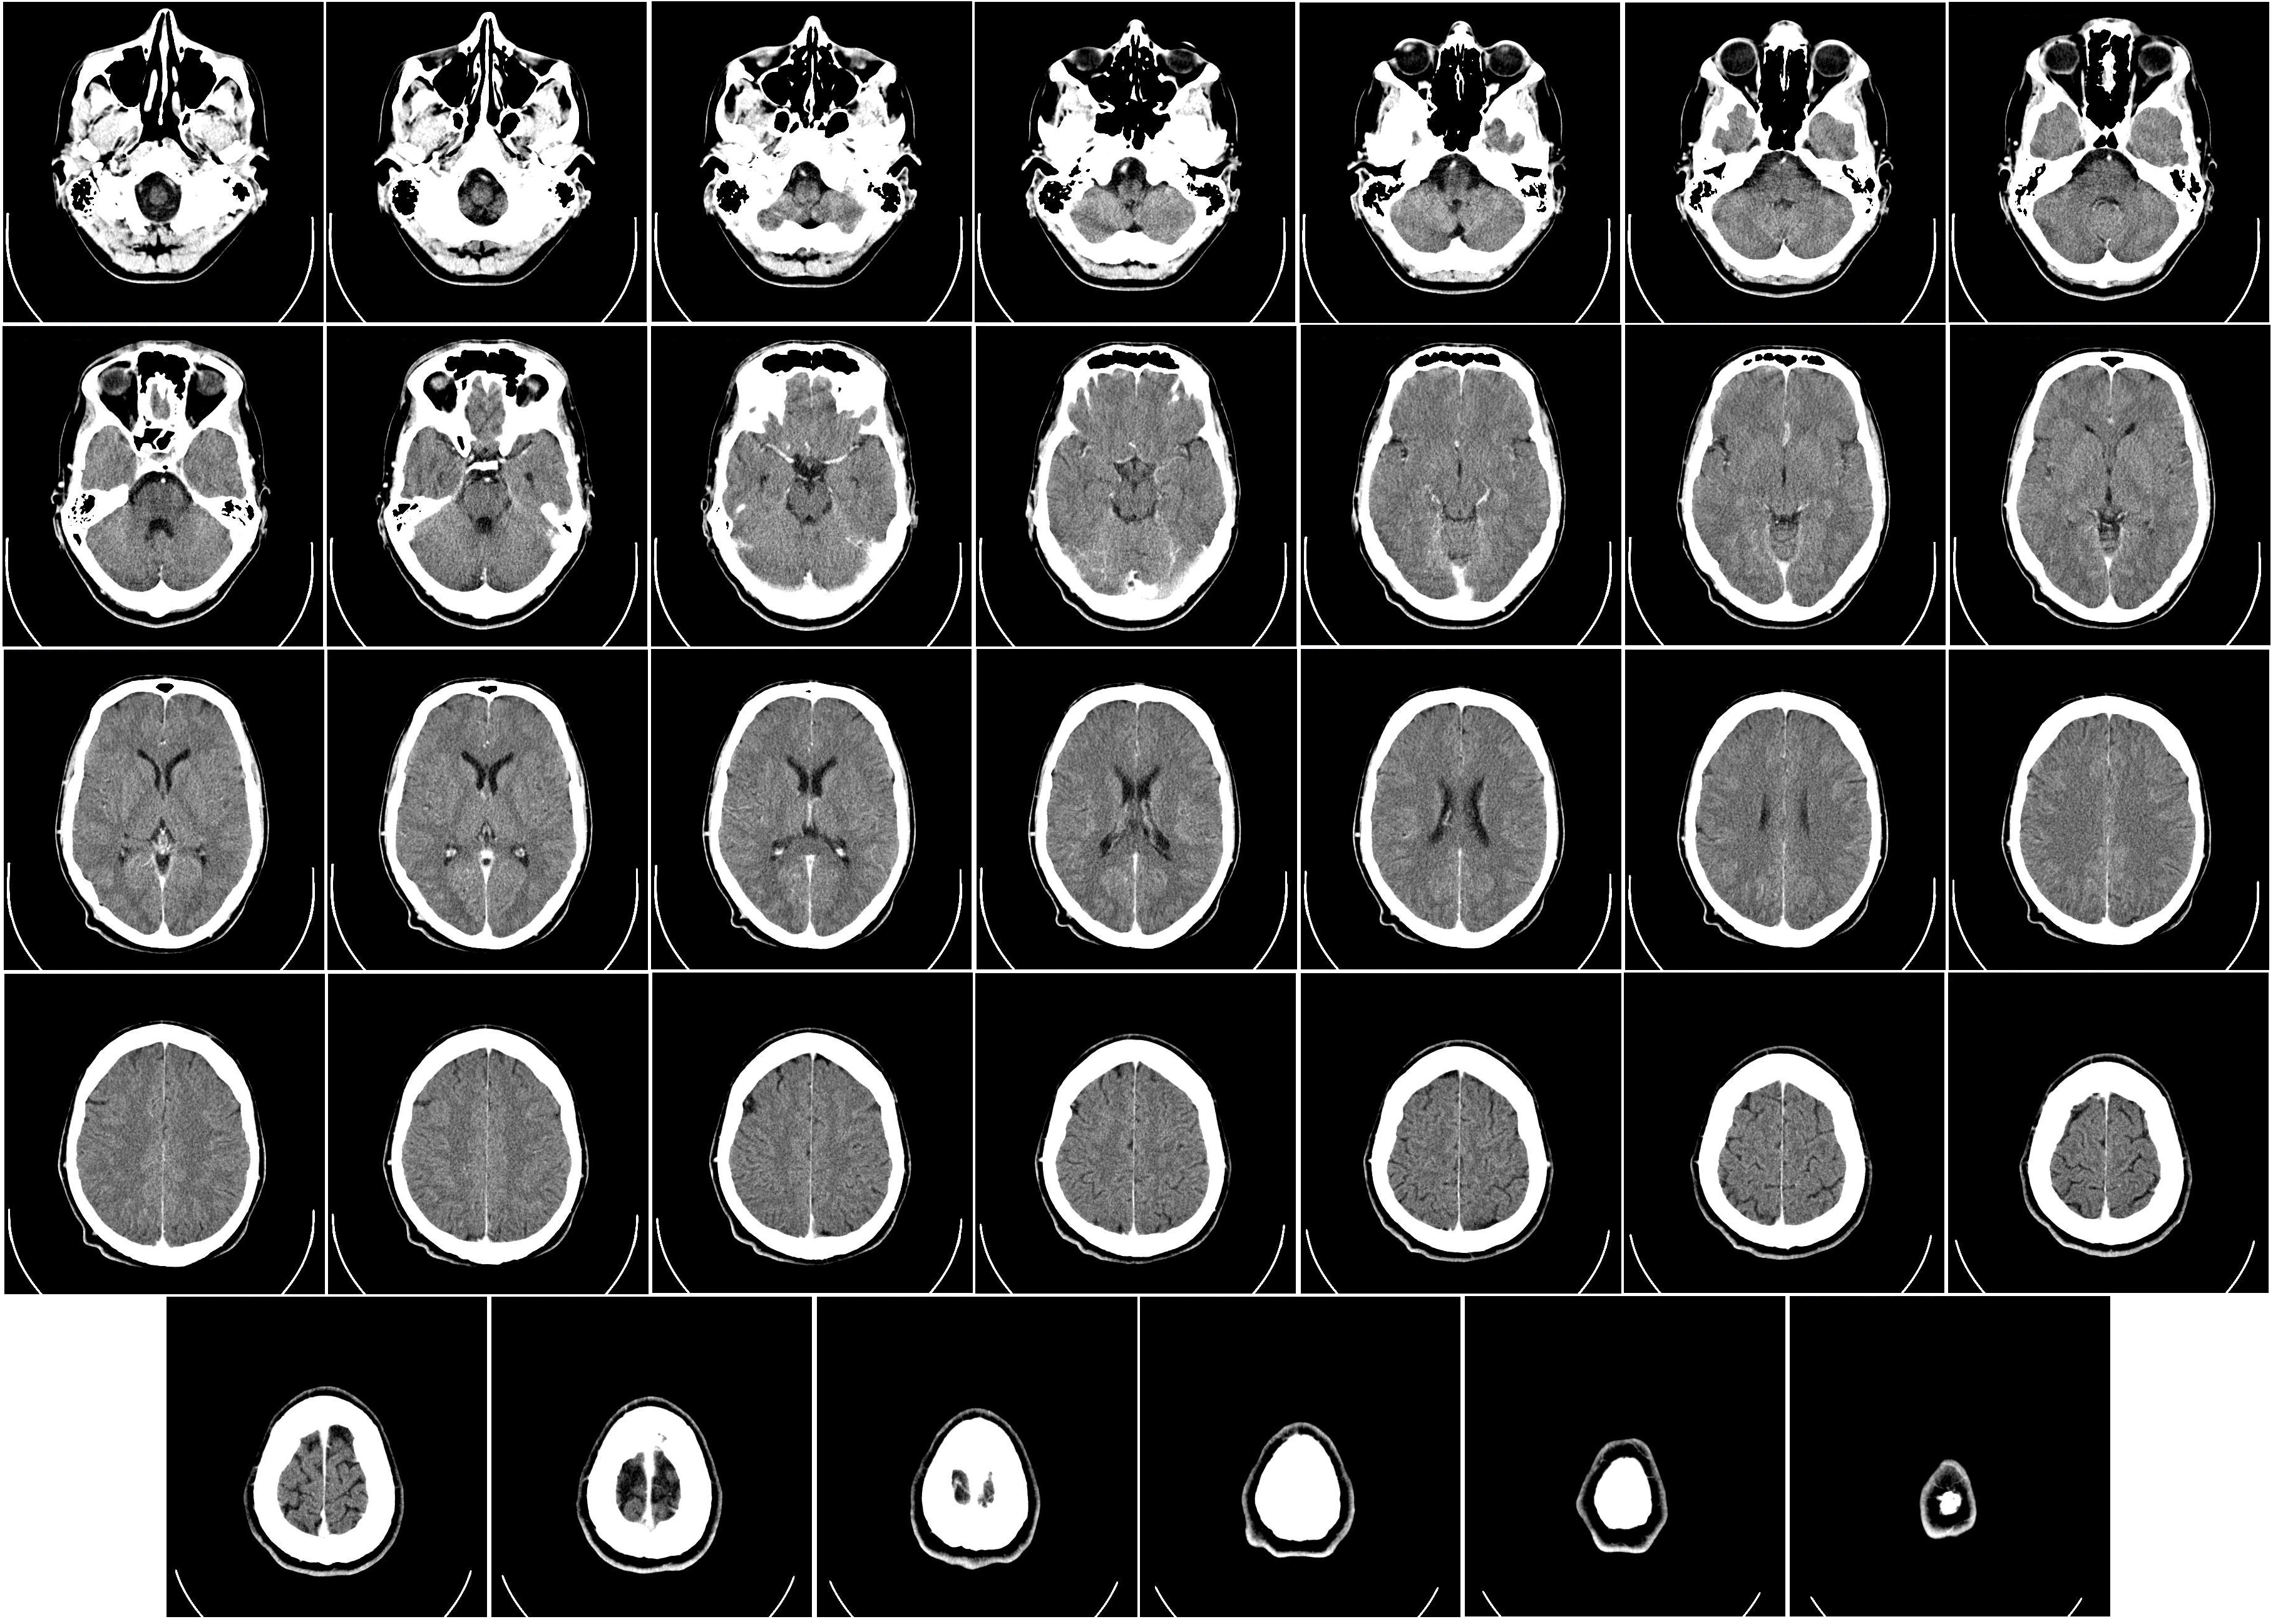
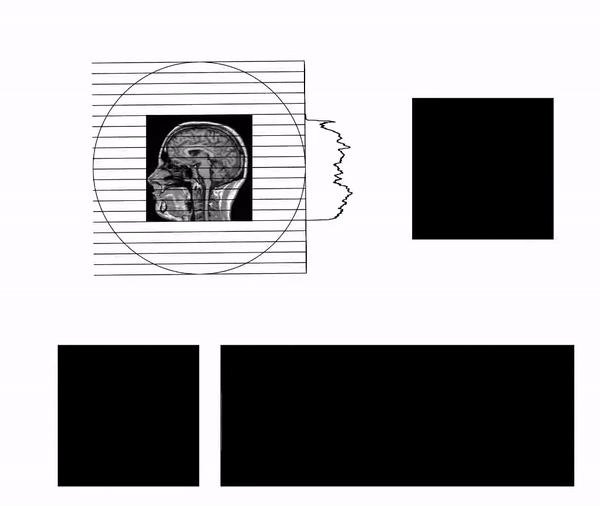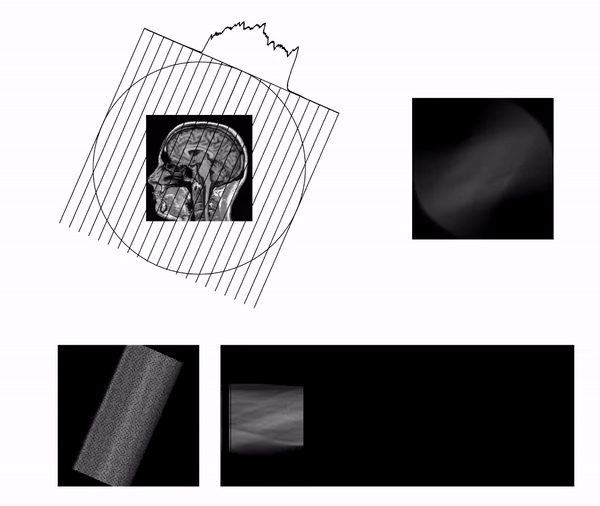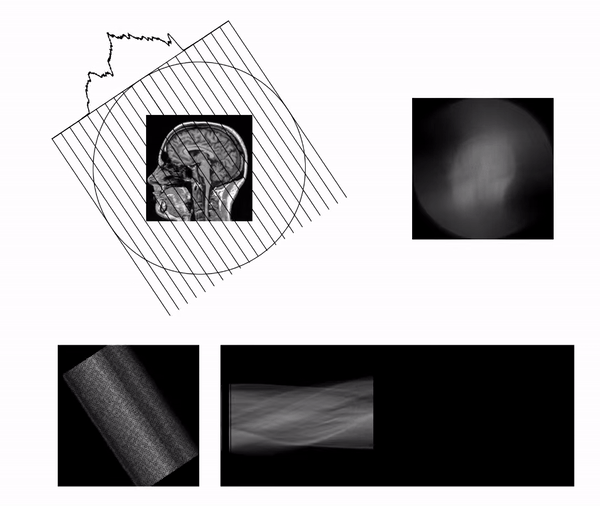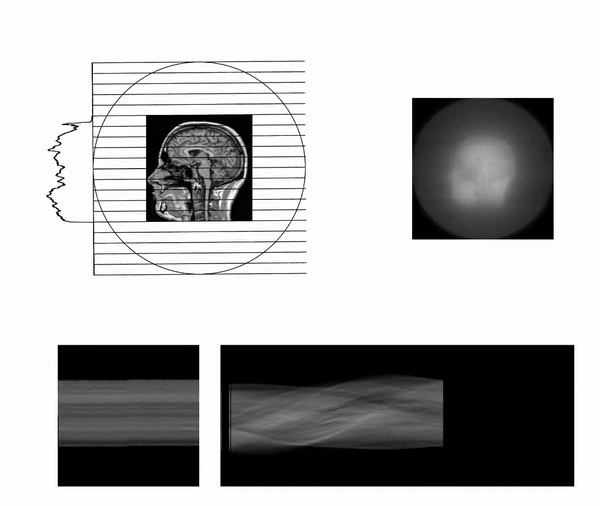
Meditsiinilises diagnostikas, täpsemalt tomograafilises rekonstrueerimises taasluuakse inimese või tema mingi kehaosa
kolmemõõtmeline kujutis järjestikuste tasandiliste ristlõigete projektsioonide kaudu.
Eukleidilises ruumis $\mathbb{R}^3$ paiknevas kehas on fikseeritud eukleidilise koordinaatsüsteemi korral määratud funktsioon
$\mu : \mathbb{R}^3 \rightarrow \mathbb{R}, \; \; \mu(\mathbf{x}) = \mu(x_1, x_2, x_3), \; \mathbf{x} \in \mathbb{R}^3$, mis
kirjeldab selle keha neelduvust röntkenkiirte suhtes punktis $\mathbf{x}$. Erinevatel ainetel on erinev neelduvuskoefitsent, nt
luudel on suurem neelduvuskoefitsent kui pehmetel kudedel, samamoodi vähkkasvaja kudedel erinev neelduvuskoefitsent kui tavalistel kudedel.
Kolmemõõtmeline tomograafiline kujutis $\mu(\mathbf{x}) = \mu(x_1, x_2, x_3)$ rekonstrueeritakse tasandiliste ristlõigete $\mu(\mathbf{x}) = \mu(x_1, x_2, c)$
abil, kus ristlõike kõrgus $x_3 = c$ on fikseeritud. Tasandilisi ristlõikeid moodustatakse kogu vaadeldava kõrguse $c \in [a,b]$ ulatuses. Seega keha kolmemõõtmeline
kujutis on määratud kui kui kogu kõrgusel leitud tasandilistel ristlõigetel määratud neelduvusfunktsioonide hulk $\{ \mu_c(x_1,x_2) \; | \; c \in [a,b] \}$.
Kolmemõõtmelises eukleidilises ruumis $E$ valitud baasivektoritega $\vec{e}_1$ ja $\vec{e}_2$ defineeritud koordinaatsüsteemis kohavektoriga $\vec{a}$ ja sihivektoriga $\vec{s}$ määratud joone
parameetriline võrrand on $\vec{x} = \vec{a} + t \vec{s}$, kus $t \in \mathbb{R}$. Kui kohavektorina $\vec{a}$ vaadelda sihivektoriga $\vec{s}$ ristuvat
ühikringjoonel $S^1 := \{ \vec{x} \; \| \vec{x} \| = 1 \}$ paikneva ühikvektoriga $\vec{\omega}$ kollineaarset vektorit $s \vec{\omega}$,
saame joone parameetrilisele võrrandile kuju $s : \vec{x} = s \vec{\omega} + t \vec{s}$. Seega joont $l$ saab ühikvektori $\vec{\omega}$ ja tema pikkusparameetri $s$
abil esitada $l_{s,\omega} = \{ s \vec{\omega} + t \vec{s} \; | \; t \in (-\infty, \infty) \}$, kus $\vec{s} \perp \vec{\omega}$ ehk $\vec{s} \cdot \vec{\omega} = 0$.
Polaarkoordinaatides $s \vec{\omega} = (s \cos \theta, s \sin \theta)$ ja $t \vec{s} = (t \sin \theta, -t \cos \theta)$, millest
\[ x = s \cos \theta + t \sin \theta, \]
\[ y = s \sin \theta - t \cos \theta \]
Korrudates esimese võrduse pooli teguriga $\cos \theta$ ja teise võrduse pooli $\sin \theta$, saame
\[ x \cos \theta = s \cos^2 \theta + t \sin \theta \cos \theta, \]
\[ y \sin \theta = s \sin^2 \theta - t \cos \theta \sin \theta \]
Liites kahe eelmise võrduse vastavad pooled, saame
\[ x \cos + y \sin = s \cos^2 \theta + t \sin \theta \cos \theta + s \sin^2 \theta - t \cos \theta \sin \theta \]
\[ = s (\cos^2 \theta + \sin^2 \theta) + t \sin \theta \cos \theta - t \cos \theta \sin \theta = s \cdot 1 + 0 = s \]
Seega
\[ x \cos \theta + y \sin \theta = t \]
Röntkenkiirte intensiivsus $I(x)$ on vaadeldava keha läbimisel selle keha neelduvuskoefitsentfunktsiooniga (röntkenkiire läbimisjoonel) lineaarses seoses
\[ \frac{\text{d}I}{\text{d}x} = - \mu_a(r,\phi) \cdot I \]
Skanneeritavat keha $K$ lõikavate sirgete ruumil määratud funktsiooni
\[ R f(L) = \int_L f(\mathbf{x}) | \text{d}\mathbf{x} | \]
nimetatakse Radon'i teisenduseks. Radon'i teisendus integreerib igat röntkenkiirt kiire lähtepunktist kuni mõõtmisseadmeni, näidates
sellega antud röntkenkiire annuiteeti.
Tekib küsimus, et kas saadud projektsioonidest (joonintegraalidest) on võimalik taastada esialgne ristlõige, millest nende röntkenkiirte projektsioonid on saadud?
Vastus sellele küsimusele on jah.
Radon'i teisenduse tagasiprojektsioon
\[ \tilde{f}(\mathbf{x}) = \frac{1}{2 \pi} \int_{0}^{2\pi} (\mathcal{R} f(\langle \vec{x},\vec{\theta} \rangle, \theta) \, \text{d}\theta =
\int_{0}^{\pi} \mathcal{R}(t, \theta) \text{d} \theta \]
mis väljendab Radon'i teisenduste tagasiprojektsioonide summat.
Otsese tagasiprojektsiooni puuduseks on udune pilt. Selle puuduse lahendamiseks kasutatakse filtreeritud tagasiprojektsiooni.
Radon'i teisendus on Fourier' teisendusega seotud läbi projektsioon-lõike teoreemi.
Funktsiooni $f(x)$ Fourier' teisendus on
\[ \hat{f}(\omega) = \int_{-\infty}^{\infty} f(x) e^{-2 \pi i x \omega } \text{d}x \]
ning kahemõõtmelise vektorfunktsiooni korral
\[ \hat{f}(\mathbf{w}) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} f(\mathbf{x}) e^{-2 \pi i \mathbf{x} \cdot \mathbf{w}} \text{d}x \text{d}y \]
Fikseeritud nurga $\theta$ korral on Radon'i teisenduse Fourier' teisendus
\[ \mathcal{F}[\mathcal{R}_\theta](\omega) = \int_{- \infty}^{\infty} \mathcal{R}_\theta (t) e^{-2 \pi i \omega t } \text{d}t \]
\[ = \int_{-\infty}^{\infty} \Big[ \int_{L(\omega, t)} f(x,y) \text{d}s \Big] e^{-2 \pi i \omega t } \text{d}t \]
\[ = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} f(x,y) e^{-2 \pi i (x \omega \cos \theta + y \omega \sin \theta)} \text{d}x \text{d}y \]
\[ = F(\omega \cos \theta, \omega \sin \theta) \]
Seega
\[ \mathcal{F}[\mathcal{R}_\theta](\omega) = F(\omega \cos \theta, \omega \sin \theta), \]
mis tähendab, et algse funktsiooni kahemõõtmeline Fourier' teisendus üle joone nurgaga $\alpha$ on selle funktsiooni ühemõõtmeline Radon'i teisenduse Fourier' teisendus
(mis on saadud nurgast $\alpha$). Selle teadmise abil saab arvutada nii Radon'i teisendust kui ka Radon'i teisenduse pöördteisendust.
Kahemõõtmelise Fourier' teisenduse pöördteisendusest
\[ f(x,y) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} \mathcal{F}[f](u,v) e^{2 \pi i (ux + vy)} \text{d}u \text{d}v \]
\[ = \int_{0}^{2 \pi} \int_{-\infty}^{\infty} \mathcal{F}[f](\omega \cos \theta, \omega \sin \theta) e^{2 \pi i (x \omega \cos \theta + y \omega \sin \theta)} \omega \text{d}\omega \text{d} \theta \]
\[ = \int_{0}^{2 \pi} \mathcal{F}[\mathcal{R}_\theta[f]](\omega) e^{2 \pi i \omega (x \cos \theta + y \sin \theta)} \omega \text{d}\omega \text{d} \theta \]
\[ = \int_{0}^{2 \pi} \mathcal{F}[\mathcal{R}_\theta[f]](\omega) e^{2 \pi i \omega t} \omega \text{d}\omega \text{d} \theta \]
\[ = \int_{0}^{\pi} |\omega|\mathcal{F}[\mathcal{R}_\theta[f]](\omega) e^{2 \pi i \omega t} \text{d}\omega \text{d} \theta \]
saame
\[ f(x,y) = \int_{0}^{\pi} |\omega|\mathcal{F}[\mathcal{R}_\theta[f]](\omega) e^{2 \pi i \omega t} \text{d}\omega \text{d} \theta, \]
mida nimetatakse Radon'i teisenduse inversiooniks ehk filtreeritud tagasiprojektsiooniks.