Signaalitöötlust kasutatakse paljudes valdkondades. Vali vasakult rakendus, et näha lühikirjeldust.
Helisignaal on ajas muutuv signaal, mida saab Fourier’ analüüsiga lahutada sageduskomponentideks. Ekvalaiserid tugevdavad või nõrgendavad valitud sagedusi, müraeemaldus eemaldab soovimatuid komponente ning helikompressioon (nt MP3, AAC) kasutab inimkõrva tundlikkust, et hoida faili maht väike.
Mobiilside, raadio, WiFi ja optiline side edastavad infot modulatsiooni abil. Vastuvõtja demoduleerib signaali, filtreerib kanalimüra ja taastab saadetud andmed. Signaalitöötlus aitab kodeerida, korrigeerida vigu ja eraldada mitu kasutajat samal sagedusribal.
Pilt on kahemõõtmeline signaal pikslite väärtustest. Fourier’ teisendus toetab JPEG-kompressiooni, teravustamist ja müraga võitlemist. Arvutinägemises tuvastatakse objekte filtreerimise, konvolutsiooni ja spektraalanalüüsi abil.
Meditsiinis mõõdetakse keha signaale: EKG registreerib südame elektrilist tegevust, EEG ajurütmide muutust, ultraheli peegeldunud laineid. MRI rekonstrueerib pildi Fourier’ teisenduse abil. Enne diagnoosi filtreeritakse signaalist liikumis- ja elektrihäired.
Radar saadab raadiolaine impulsse ja mõõdab peegelduse aega, et leida objekti kaugus ja suund. Sonar teeb seda vees helilainetega. Doppler’i efekt ja korrelatsioonanalüüs võimaldavad määrata liikuva objekti kiirust ning eristada signaali taustamürast.
Elektroonilised filtrid (madal-, kõrg- ja ribapääsfilter) eralduvad soovitud sageduskomponendid. Spektraalanalüüs ja spektrogrammid näitavad, kuidas signaali sageduskoostis ajas muutub. See on alus vibratsiooni-, seismilise ja elektrienergia süsteemide seirele.
Üheks olulisemaks matemaatiliseks meetodiks signaalitöötluses on Fourier’ analüüs.
Tuleb välja, et mistahes perioodiliselt muutuvat suurust, olgu selleks siis mitmesugused elektrilised signaalid,
helilained, valguslained ning mehaanilised võnkumised, on võimalik lahutada elementaarsete
siinus ja koosinuslainete summaks, mida nimetatakse selle perioodiliselt muutuva suuruse Fourier’ reaks.
Rakendades mingile perioodiliselt muutuvale suurusele Fourier’ teisendust, saab selle suuruse
lahutada tema sageduskomponentideks. See võimaldab täpselt analüüsida ning kontrollida
mingi signaali või helilaine konkreetset sageduskomponenti, mis on kasulik näiteks
mitmesugustes elektroonilistes filtrites.
Funktsiooni $f(t)$ nimetatakse paarisfunktsiooniks, kui $f(-t) = f(t)$ iga $t \in D$ korral.
Funktsiooni $f(t)$ nimetatakse paarituks funktsiooniks, kui $f(-t) = -f(t)$ iga $t \in D$ korral.
Funktsiooni $f(t)$ nimetatakse perioodiliseks, kui leidub $T \in \mathbb{R}$ nii, et $f(t + T) = f(t)$ iga $t \in D$ korral.
Sellisel juhul nimetatakse arvu $T$ funktsiooni $f(t)$ perioodiks. Kui funktsiooni $f(t)$ perioodiks on $T$, siis on selle funktsiooni perioodideks
ka $kT$, kus $k = 1,2,3,...$ Vähimat perioodi $T_0$ nimetakse põhi- ehk fundamentaalperidoodiks. Perioodilise funktsiooni kõik perioodid on põhiperioodi
kordsed, s.t $T_n = kT_0, \; k = 1,2,3,...$. Perioodilise funktsiooni sageduseks nimetatakse ühes sekundis sooritatud võngete arvu.
Perioodiga $T$ funktsiooni sagedus $f = \frac{1}{T_0}$.
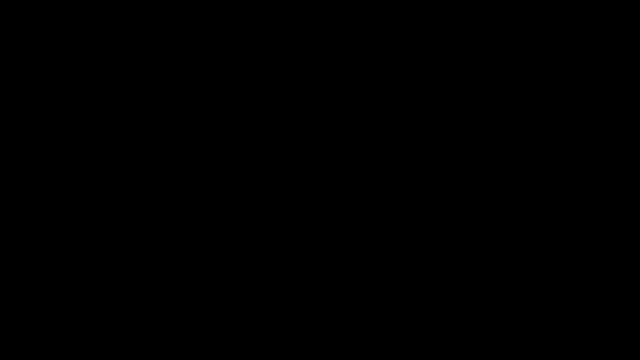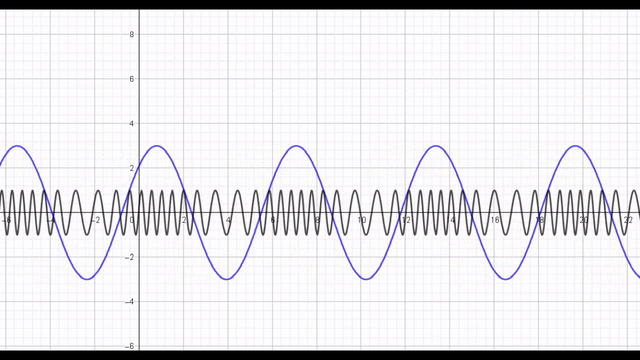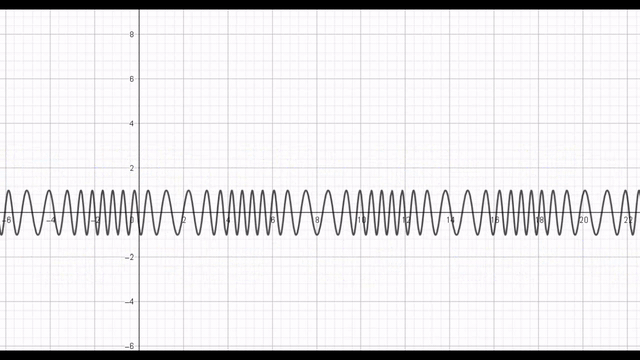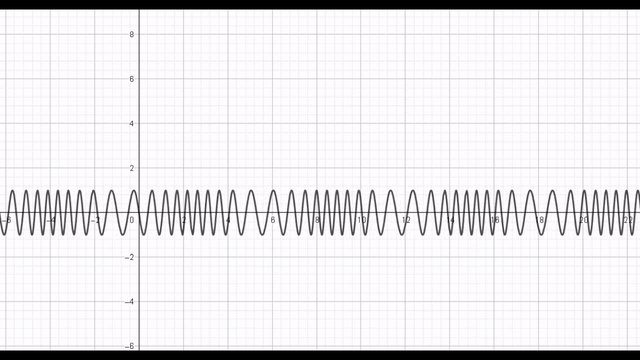
Signaalitöötluses on fundamentaalseks signaaliks harmoonilist ostsillatsiooni kirjeldav sinusoid
\[ y(t) = A \cdot \sin(2 \pi f t + \varphi) = A \cdot \cos(2 \pi f t + \varphi - \frac{\pi}{2}), \]
kus $A$ on selle signaali amplituud, $f$ on selle signaali sagedus radiaanides ning $\varphi$ on selle signaali faas
Siinusoid
f(t) = 80 · sin(3.0t + 0°)
80
3.0
0°
Pideva ja perioodilise funktsiooni Fourier' rida on
\[ f(x) = \frac{a_0}{2} + \sum_{k=1}^{\infty} a_k \sin kx + b_k \cos kx, \]
kus siinus- ja koosinusfunktsiooni ning nende korrutise paarisus- ja paarituse omadusi kasutades saab eelneva võrduse mõlemaid pooli integreerides
tuletada selle Fourier' rea kordajad
\[ a_k = \frac{1}{\pi} \int_{- \pi}^{\pi} f(x) \cos kx \; \text{d}x \; \; (k=0,1,2,...) \]
\[ b_k = \frac{1}{\pi} \int_{- \pi}^{\pi} f(x) \sin kx \; \text{d}x \; \; (k=1,2,...) \]
Euleri valemi $e^{i x} = \cos x + i \sin x$ abil saab eelnevale Fourier' reale anda kompleksfunktsiooni kuju
\[ f(x) = \sum_{i = -\infty}^{\infty} c_n e^{\frac{in \pi x}{L}}, \]
kus
\[ c_n = \frac{1}{2L} \int_{-L}^{L} f(x) e^{- \frac{i n \pi x}{L}} \text{d}x, \; \; n = \pm 0, \pm 1, \pm 2, ... \]
Fourier' real trigonomeetrilise esituse ja kompleksesituse kordajad on omavahel seotud
\[ a_k = 2 \mathcal{Re} [c_k] \; \; \text{ ja } b_k = - 2 \mathcal{Im} [c_k] \]
Paarisfunktsiooni $f(t)$ korral on tema Fourier' rea kõik kordajad $c_n$ reaalarvulised ning paaritu funktsiooni korral on kõik kordajad $c_n$ imaginaarsed.
Integraalteisendus kujutab võrrandi ühest määramispiirkonnast teise piirkonda,
kus seda võrrandit on tihti lihtsalt lahendada. Pärast seda kujutatakse saadud lahend esialgsesse määramispiirkonda, kasutades selleks integraalteisenduse pöördteisendust.
Integraalteisenduse üldkuju on
\[ (Tf)(u) = \int_{t_1}^{t_2} f(t) K(t,u) \text{d}t \]
Kui $K(t,u)$ on pööratav, siis saab defineerida pöördteisenduse
\[ f(t) = \int_{u_1}^{u_2} (Tf)(u) K^{-1}(u,t) \text{d}u \]
Signaalitöötluses on põhiliselt kaks olulist integraalteisendust: Fourier' teisendus ja Laplace teisendus.
Pideva ja mitteperioodilise funktsiooni $f(t)$ Fourier' teisendus on integraalteisendus
\[ \hat{f}(\xi) = \int_{-\infty}^{\infty} f(x) e^{-2 \pi i x \xi} \text{d}x, \]
mis teisendab ajadomeenis määratud funktsiooni $f(x)$ sagedusdomeenis määratud funktsiooniks $\hat{f}(\xi)$
ning integraalteisendus
\[ f(x) = \int_{-\infty}^{\infty} \hat{f}(\xi) e^{2 \pi i x \xi} \text{d} \xi, \]
teisendab sagedusdomeenis määratud funktsiooni $\hat{f}(\xi)$ ajadomeenis määratud funktsiooniks $f(x)$.
Perioodiline signaal f(t) — ristvaade
Reaalarvude hulgal määratud funktsiooni $f(t)$ Laplace'i teisendus
\[ F(s) = \int_{-\infty}^{\infty} f(t) e^{-st} \text{d}t\]
on integraalteisendus, mis võimaldab lineaarseid diferentsiaalvõrrandeid teisendada algebralisteks võrranditeks. Kui funktsiooni $f$ Fourer' teisendus
on kompleksväärtustega reaalmuutuja funktsioon, siis funktsiooni $f$ Laplace'i teisendus on kompleksväärtustega kompleksmuutuja funktsioon.
Laplace'i teisendus on lineaarne, s.t
\[ \mathcal{L}\{a f(t) + b g(t)\} = a F(t) + b G(t) \]
Laplace'i teisenduse pöördteisendus
\[ f(t) = \mathcal{L}^{-1}\{F\}(t) = \frac{1}{2 \pi i} \lim_{T \rightarrow 0} \oint_{\gamma - iT}^{\gamma + iT} e^{st} F(s) \text{d}s \]
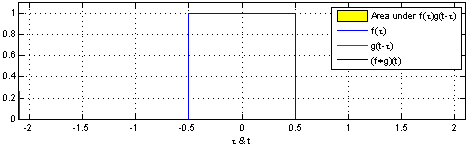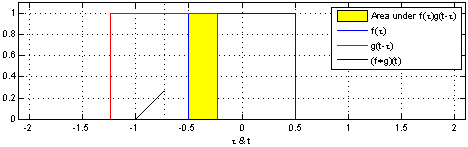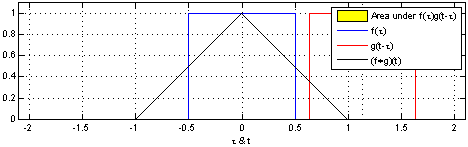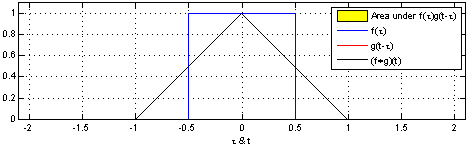
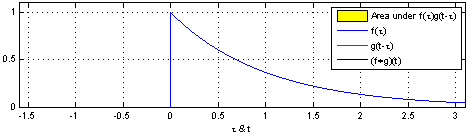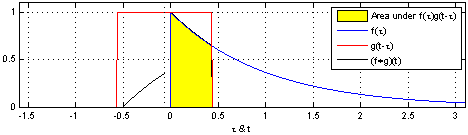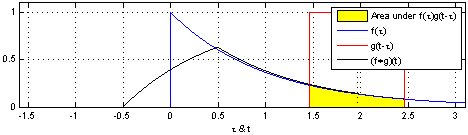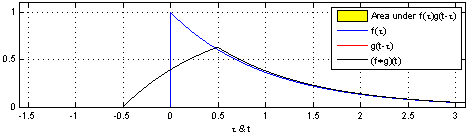
Funktsioonide $f(x)$ ja $g(x)$ konvolutsioon
\[ (f \ast g)(x) := \int_{-\infty}^{\infty} f(y)g(x-y) \text{d}y,\]
on integraalteisendus, mis mõõdab, kuivõrd funktsioon $f(x)$ muudab funktsiooni $g(x)$.
Konvolutsiooniteoreem
Forier', Laplace'i ja Z teisendused kujutavad funktsioonide $f(t)$ ja $g(t)$ konvolutsiooni vastavalt nende funktsioonide Fourier', Laplace'i ja Z teisenduste korrutiseks, s.t
\[ \mathcal{F,L,X}\{(f \ast g)\} = \mathcal{F,L,X}\{f\} \cdot \mathcal{F,L,X}\{g\} \]
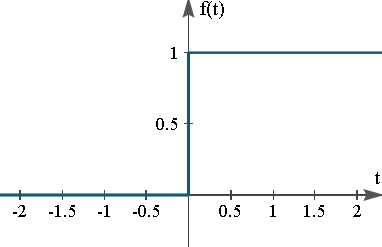
Kaks olulist funktsiooni signaalitöötluses on ühikastefunktsioon
$ u(t) =
\begin{cases}
1, \text{ kui } t \ge 0 \\
0, \text{ kui } t < 0
\end{cases}
$
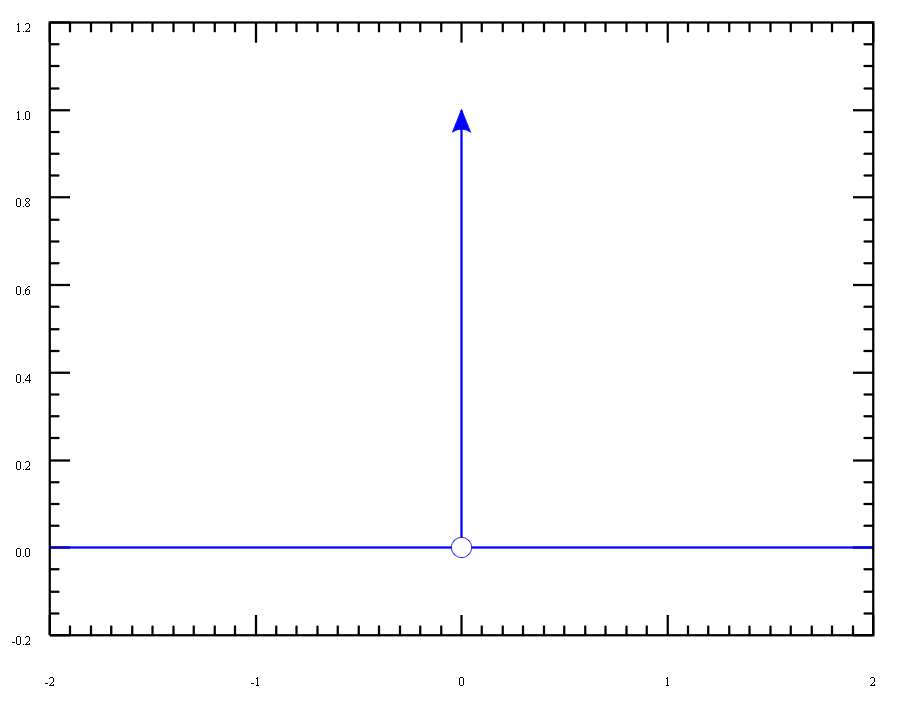
ning deltafunktsioon $\delta(t) := \lim_{a \rightarrow 0} \delta_{a}(t),$ kus
$ \delta_a (t) =
\begin{cases}
\frac{1}{2a}, \text{ kui } t \le |a| \\
0, \text{ kui } t > |a|
\end{cases} $
Deltafunktsiooni oluline omadus on
\[ \int_{-\infty}^{\infty} \delta(t) \text{d}t = 1 \]
Signaalitöötluses kasutatakse astefunktsiooni tihti lülitina ning deltafunktsiooni impulsina.
Mitteformaalselt saab deltafunktsiooni käsitleda kui astefunktsiooni tuletist ning astefunktsiooni käsitleda kui integraali deltafunktsioonist.
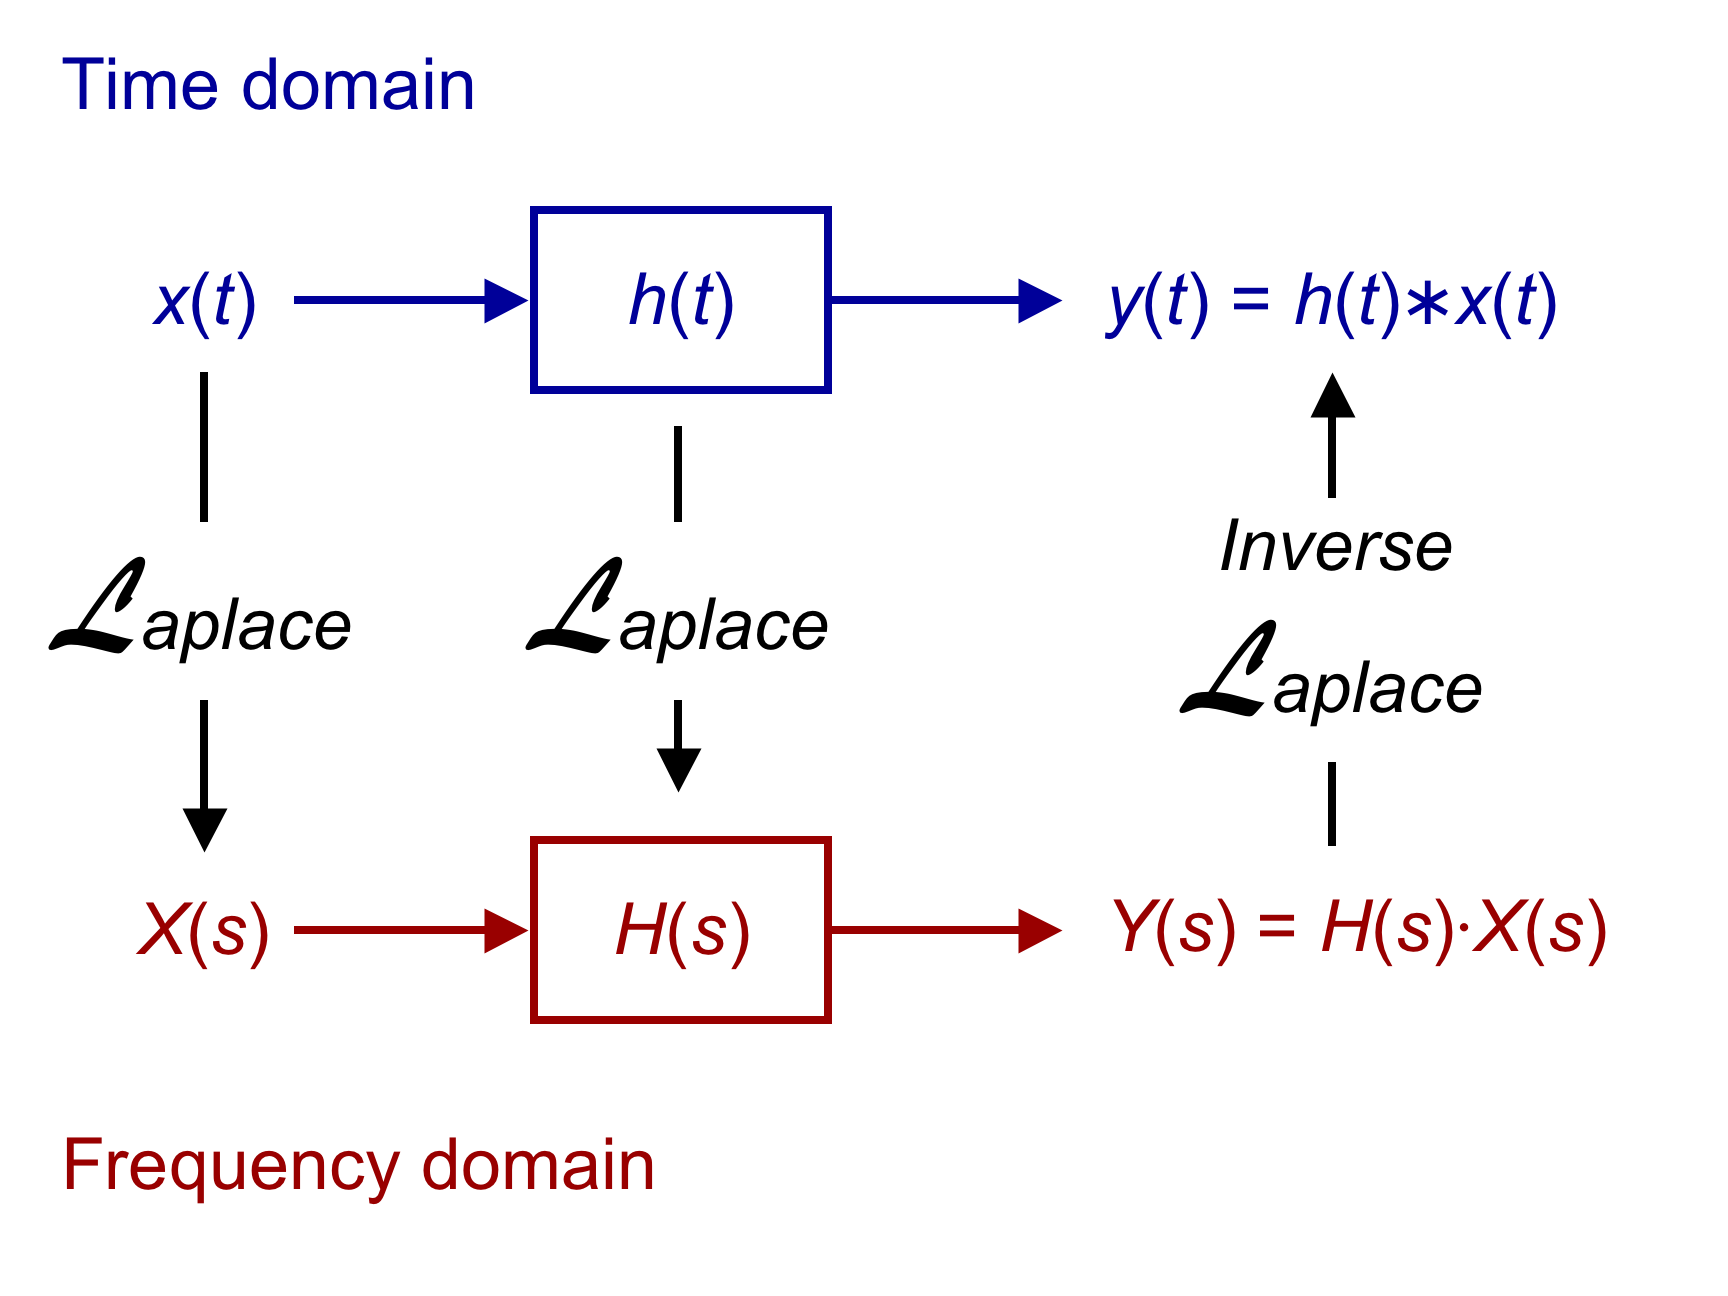
Süsteemide analüüsis on olulisel kohal lineaarsete ajast sõltumate (LTI) süsteemide klass. Kuna lineaarsete süsteemide teooria on hästi arendatud,
siis püütakse mittelineaarseid süsteeme tihtipeale lähendada lineaarsetele süsteemidele, et antud probleemi oluliselt lihtsustada. Ühe sisendiga
ja ühe väljundiga süsteemi sisendiks on tavaliselt ajas määratud signaal $x(t)$ ning väljundiks samuti ajas määratud signaal $y(t)$ ning vastavat
muundumist läbi süsteemi/üleminekufunktsiooni tähistatakse $x(t) \rightarrow y(t)$.
Süsteemi nimetatakse lineaarseks, kui iga kahe sisendi lineaarkombinatsioon teiseneb vastavate väljundite lineaarkombinatsiooniks, s.t
\[ a x_1(t)+ b x_2(t) \longrightarrow a y_1(t)+ b y_2(t) \]
Süsteemi nimetatakse ajast sõltumatuks, kui selle süsteemi väljundsignaal ei sõltu sellest, millal sisendsignaali süsteemile rakendatakse, s.t
\[ y(t) = f(x(t), t) = f(x(t)) \]
Süsteemi toimet on võimalik iga sisendi korral välja arvutada selle süsteemi impulsireaktsiooni kaudu. Impulsireaktsiooniks nimetatakse selle süsteemi
väljundit $h(t)$ deltafunktsiooni (impulss) sisendile, s.t $\delta(t) \rightarrow h(t)$.
Lineaarse ajast sõltumatu süsteemi sisendsignaali konvolutsioon impulsi-reaktsiooniga annab selle süsteemi väljundsignaali, s.t
\[ y(t) = h(t) \ast x(t) \]
Kuna funktsioonide konvolutsiooni arvutamine on enamjaolt keeruline ülesanne, siis konvolutsiooniteoreemi abil on võimalik see ülesanne teisendada
sisendsignaali $x(t)$ ja impulsireaktsiooni $h(t)$ Laplace teisenduste $X(s)$ ja $H(s)$ korrutiseks, s.t
\[ Y(s) = H(s) \cdot X(s), \]
pärast mille lahendamist teisendatakse sagedusdomeenis saadud lahend Laplace'i pöördteisenduse abil tagasi ajadomeeni.
Kommunikatsioonitehnoloogias edastatakse informatsiooni moduleerimise teel.
Amplituudi moduleerimise (AM) korral varieeritakse kandesignaali amplituudi vastavalt põhisignaalile.
Kandesignaali $A \sin(2 \pi f t + \varphi)$ moduleerimisel põhisignaaliga $f(t)$ on tulemuseks signaal
\[ y(t) = f(t) \cdot A \sin(2 \pi f t + \varphi) \]
Sageduse moduleerimise (FM) korral varieeritakse kandesignaali sagedust vastavalt põhisignaalile.
Kandesignaali $A \sin(2 \pi f t + \varphi)$ moduleerimisel põhisignaaliga $f(t)$ on tulemuseks signaal
\[ y(t) = A \cos \Big( 2 \pi f t + 2 \pi f_{\Delta} \int_{0}^{t} f(\tau) \text{d} \tau \Big), \]
 ning deltafunktsioon $\delta(t) := \lim_{a \rightarrow 0} \delta_{a}(t),$ kus
$ \delta_a (t) =
\begin{cases}
\frac{1}{2a}, \text{ kui } t \le |a| \\
0, \text{ kui } t > |a|
\end{cases} $
 Deltafunktsiooni oluline omadus on
\[ \int_{-\infty}^{\infty} \delta(t) \text{d}t = 1 \]
Signaalitöötluses kasutatakse astefunktsiooni tihti lülitina ning deltafunktsiooni impulsina.
Mitteformaalselt saab deltafunktsiooni käsitleda kui astefunktsiooni tuletist ning astefunktsiooni käsitleda kui integraali deltafunktsioonist.
Süsteemide analüüsis on olulisel kohal lineaarsete ajast sõltumate (LTI) süsteemide klass. Kuna lineaarsete süsteemide teooria on hästi arendatud,
siis püütakse mittelineaarseid süsteeme tihtipeale lähendada lineaarsetele süsteemidele, et antud probleemi oluliselt lihtsustada. Ühe sisendiga
ja ühe väljundiga süsteemi sisendiks on tavaliselt ajas määratud signaal $x(t)$ ning väljundiks samuti ajas määratud signaal $y(t)$ ning vastavat
muundumist läbi süsteemi/üleminekufunktsiooni tähistatakse $x(t) \rightarrow y(t)$.
Süsteemi nimetatakse lineaarseks, kui iga kahe sisendi lineaarkombinatsioon teiseneb vastavate väljundite lineaarkombinatsiooniks, s.t
\[ a x_1(t)+ b x_2(t) \longrightarrow a y_1(t)+ b y_2(t) \]
Süsteemi nimetatakse ajast sõltumatuks, kui selle süsteemi väljundsignaal ei sõltu sellest, millal sisendsignaali süsteemile rakendatakse, s.t
\[ y(t) = f(x(t), t) = f(x(t)) \]
Süsteemi toimet on võimalik iga sisendi korral välja arvutada selle süsteemi impulsireaktsiooni kaudu. Impulsireaktsiooniks nimetatakse selle süsteemi
väljundit $h(t)$ deltafunktsiooni (impulss) sisendile, s.t $\delta(t) \rightarrow h(t)$.
Lineaarse ajast sõltumatu süsteemi sisendsignaali konvolutsioon impulsi-reaktsiooniga annab selle süsteemi väljundsignaali, s.t
\[ y(t) = h(t) \ast x(t) \]
Kuna funktsioonide konvolutsiooni arvutamine on enamjaolt keeruline ülesanne, siis konvolutsiooniteoreemi abil on võimalik see ülesanne teisendada
sisendsignaali $x(t)$ ja impulsireaktsiooni $h(t)$ Laplace teisenduste $X(s)$ ja $H(s)$ korrutiseks, s.t
\[ Y(s) = H(s) \cdot X(s), \]
pärast mille lahendamist teisendatakse sagedusdomeenis saadud lahend Laplace'i pöördteisenduse abil tagasi ajadomeeni.
 Kommunikatsioonitehnoloogias edastatakse informatsiooni moduleerimise teel.
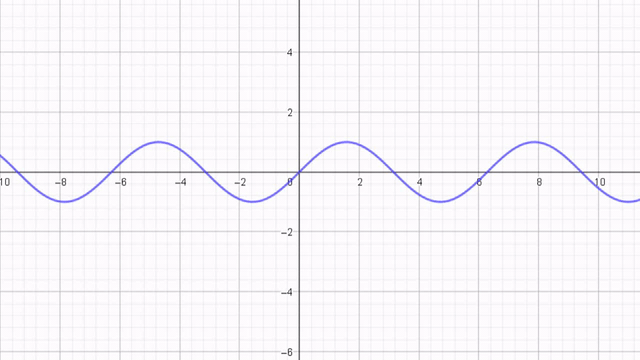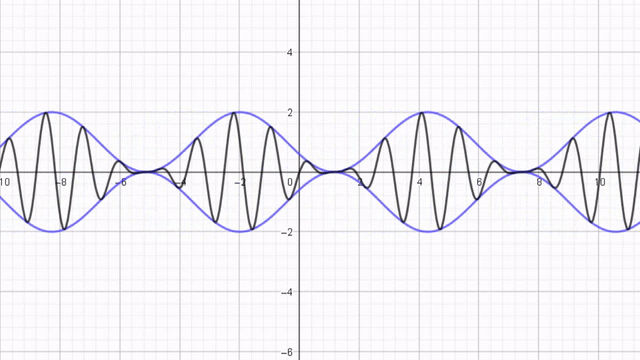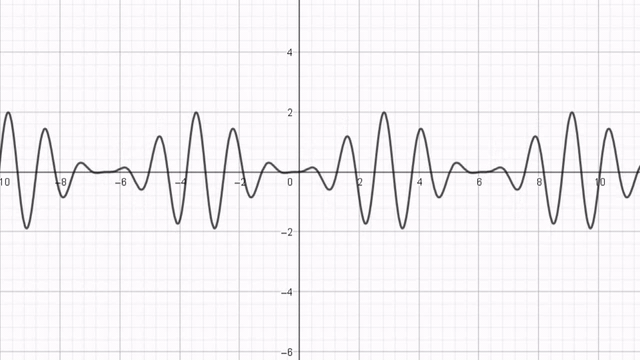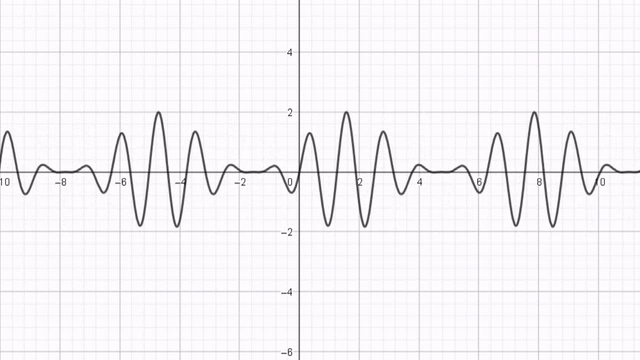
Amplituudi moduleerimise (AM) korral varieeritakse kandesignaali amplituudi vastavalt põhisignaalile.
Kandesignaali $A \sin(2 \pi f t + \varphi)$ moduleerimisel põhisignaaliga $f(t)$ on tulemuseks signaal
\[ y(t) = f(t) \cdot A \sin(2 \pi f t + \varphi) \]
 Sageduse moduleerimise (FM) korral varieeritakse kandesignaali sagedust vastavalt põhisignaalile.
Kandesignaali $A \sin(2 \pi f t + \varphi)$ moduleerimisel põhisignaaliga $f(t)$ on tulemuseks signaal
\[ y(t) = A \cos \Big( 2 \pi f t + 2 \pi f_{\Delta} \int_{0}^{t} f(\tau) \text{d} \tau \Big), \]