Geomeetria
Eukleidiline ruum
Eukleidilise geomeetria aluseks on Antiikkreeka matemaatika Eukleidese loodud raamat "Elemendid". Eukleidiline ehk traditsiooniline geomeetria on oma olemuselt sünteetiline ning ei vaja oma mõistete ja objektide määratlemisel koordinaatide süsteemi. Kaasaegne matemaatika võimaldab traditsioonilise geomeetria aksiomaatikat ning vastavat eukleidilist ruumi käsitleda ristkoordinaatsüsteemi poolt indutseeritud vektorruumi abil. Kolmemõõtmeliseks eukleidiliseks ruumiks nimetatakse punktide hulka koos sellel hulgal toimiva ja temaga isomorfse eukleidilise vektorruumiga $\mathbb{R}^3 := \{ (x,y,z) \; | \; x,y,z \in \mathbb{R} \}$, mille iga kahe elemendi $\mathbf{x} = (x_1,x_2,x_3)$ ja $\mathbf{y} = (y_1,y_2,y_3)$ korral on defineeritud nende summa $ \mathbf{x} + \mathbf{y} := (x_1+y_1,x_2+y_2,x_3+y_3)$ ja skalaariga $\lambda \in \mathbb{R}$ korrutamine $\lambda \mathbf{x} = (\lambda x_1, \lambda x_2, \lambda x_3)$ nii, et iga $\mathbf{x},\mathbf{y},\mathbf{z} \in \mathbb{R}^3$ ja $\alpha,\beta \in \mathbb{R}$ korral kehtivad seosed
1. $(\mathbf{x} + \mathbf{y}) + \mathbf{z} = \mathbf{x} + (\mathbf{y} + \mathbf{z})$ - assotsiatiivsus;
2. $\mathbf{x} + \mathbf{y} = \mathbf{y} + \mathbf{x}$ - kommutatiivsus;
3. leidub nullelement $\mathbf{0}:=(0,0,0) \in \mathbb{R}^3$ nii, et $\mathbf{x} + \mathbf{0} = \mathbf{0} + \mathbf{x} = \mathbf{x} \; \forall \mathbf{x} \in \mathbb{R}^3;$
4. iga elemendi $\mathbf{x} \in \mathbb{R}^3$ jaoks leidub vastandelement $-\mathbf{x} := (-x_1,-x_2,-x_3)$ nii, et $\mathbf{x} + -\mathbf{x} = \mathbf{0}$;
5. $\alpha (\mathbf{x} + \mathbf{y}) = \alpha \mathbf{x} + \alpha \mathbf{y} \; \forall \mathbf{x},\mathbf{y} \in \mathbb{R}^3, \; \alpha \in \mathbb{R}$;
6. $(\alpha + \beta) \mathbf{x} = \alpha \mathbf{x} + \beta \mathbf{x} \; \forall \mathbf{x} \in \mathbb{R}^3, \; \alpha, \beta \in \mathbb{R};$
7. $(\alpha \beta)\mathbf{x} = \alpha (\beta \mathbf{x}) \; \forall \mathbf{x} \in \mathbb{R}^3, \; \alpha, \beta \in \mathbb{R}$;
8. $1 \mathbf{x} = \mathbf{x} \; \forall \mathbf{x} \in \mathbb{R}^3$.
ning mille iga kahe elemendi $\mathbf{x} = (x_1,x_2,x_3)$ ja $\mathbf{y} = (y_1,y_2,y_3)$ korral on defineeritud nende skalaarkorrutis
$\vec{x} \cdot \vec{y} = x_1 y_1 + x_2 y_2 + x_3 y_3$.
Kõik kolmemõõtmelised eukleidilised vektorruumid on omavahel isomorfsed ning vastava isomorfismi defineerimine on samaväärne
alguspunkti ning selle alguspunktile rakendatud ortonotrmeeritud baasi defineerimisega.
Ruumi $\mathbb{R}^3$ toimet eukleidilisel ruumil saab käsitleda kui eukleidilise ruumi punktide nihkeid ja pöördeid ümber mingi punkti.
Selle tulemusel saab eukleidiline ruum afiinse ruumi struktuuri.
Vektorite skalaarkorrutamine võimaldab eukleidilise ruumi jaoks sisse tuua mõisted nagu punktide $\mathbf{x}$ ja $\mathbf{y}$ vaheline
kaugus, mis on defineeritud võrdusega $||\mathbf{x} - \mathbf{y}|| := \sqrt{(\mathbf{x} - \mathbf{y}) \cdot (\mathbf{x} - \mathbf{y})}
= \sqrt{(x_1 - y_1)^2 + (x_2 - y_2)^2 + (x_3 - y_3)^2}$ ning vektorite $\mathbf{x}$ ja $\mathbf{y}$ vaheline nurk, mis on
samuti defineeritud nende vektorite skalaarkorrutise abil: $\cos \angle(\mathbf{x},\mathbf{y}) = \frac{\mathbf{x} \cdot \mathbf{y}}{|| \mathbf{x} || || \mathbf{y} ||}$.
Vektori $\mathbf{x} \in \mathbb{R}^3$ norm $||\mathbf{x}|| := \sqrt{\mathbf{x} \cdot \mathbf{x}}$ indutseerib eukleidilisel ruumil
meetrika kaugusega $d(\mathbf{x},\mathbf{y}) = ||\mathbf{x} - \mathbf{y} ||$. Meetrilises ruumis kehtivad aksioomid
$d(\mathbf{x} - \mathbf{y}) = 0 \Leftrightarrow \mathbf{x} = \mathbf{y}$, $d(\mathbf{x},\mathbf{y}) = d(\mathbf{y},\mathbf{x})$ ning
$d(\mathbf{x},\mathbf{y}) \leq d(\mathbf{x},\mathbf{z}) + d(\mathbf{z},\mathbf{y})$. Sellest järelduvalt ka $d(\mathbf{x},\mathbf{y}) \ge 0$.
Sirged ja tasandid
Sirget tasandil või ruumis saab anda kahe punkti või punkti ja sellele punktile rakendatud sihivektori abil. Fikseerime punkti $O \in E$, mida nimetame pooluseks. Punkti $X \in E$ kohavektoriks pooluse $O$ suhtes nimetatakse vektori $\vec{OX}$. Punkti $A \in E$ ja talle rakendatud sihivektori $\vec{s}$ abil on võimalik anda sirgele $s$ kuuluvad punktid vektorvõrrandina punktide kohavektorite kaudu: \[ s : \vec{x} = \vec{a} + t \vec{s}, \; t \in \mathbb{R} \] Kui $\vec{x} = (x_1,x_2,x_3), \; \; \vec{a} = (a_1,a_2,a_3)$ ja $\vec{s} = (s_1,s_2,s_3)$, saame sirge $s$ parameetrilised võrrandid koordinaatides: $x_i = a_i + ts_i, \; \; (i = 1,2,3), \; \; t \in \mathbb{R}$. Eelnevatest võrranditest parameetrit $t$ avaldades saame sirge $s$ kanoonilised võrrandid \[ s : \frac{x_1 - a_1}{s_1} = \frac{x_2 - a_2}{s_2} = \frac{x_3 - a_3}{s_3}\] Sirge võrrandid läbi kahe punkti $M_1(x_1,y_1,z_1)$ ja $M_2(x_2,y_2,z_2)$ saab, kui kanoonilises võrrandis valida sihivektoriks $(s_1,s_2,s_3)$ punkte $M_1$ ja $M_2$ ühendava sirgega kollineaarse vektori $\vec{s} = (x_2 - x_1, y_2 - y_1, z_2 - z_1)$. Sirgete $s_1$ ja $s_2$ vaheliseks nurgaks nimetatakse nende sirgete sihivektorite $\vec{s}_1$ ja $\vec{s}_2$ vahelist nurka. Tasand antakse ruumis ühe punkti $A \in E_3$ ning kahe lineaarselt sõltumatu vektori $\vec{u}, \vec{v} \in \vec{E}_3$ abil, mille korral vektorsüsteemi $\{ \vec{u}, \vec{v} \}$ nimetatakse selle tasandi rihiks. Pooluse $O \in E_3$ suhtes saab esitada tasandit $\pi$ parameetrilise vektorvõrrandina kohavektorite abil: $\pi : \vec{x} = \vec{a} + t_1 \vec{u} + t_2 \vec{v}, \; \; (t_1,t_2 \in \mathbb{R})$, kus $A$ on punkt tasandil ja $\vec{x} = \vec{OA} + \vec{OX}$. Kui $t_1, t_2 \in \mathbb{R}$, $\vec{x} = (x_1,x_2,x_3)$, $\vec{a} = (a_1,a_2,a_3)$, $\vec{u} = (u_1,u_2,u_3)$ ja $\vec{v} = (v_1,v_2,v_3)$, siis tasandi $\pi$ parameetrilised võrrandid koordinaatides on $x_i = a_i + t_1 u_i + t_2 x_i. \; \; (i = 1,2,3)$. Elimineerides tasandi parameetrilistest võrranditest koordinaatkujul parameetrid $t_1$ ja $t_2$, saame tasandi üldvõrrandi \[ \pi : A_1 x_1 + A_2 x_2 + A_3 x_3 + A_4 = 0,\] kus \[ A_1 = \begin{vmatrix} u_2 & u_3 \\ v_2 & v_3 \end{vmatrix}, \; \; A_2 = - \begin{vmatrix} u_1 & u_3 \\ v_1 & v_3 \end{vmatrix}, \; \; A_3 = \begin{vmatrix} u_1 & u_2 \\ v_1 & v_2 \end{vmatrix} \; \; \text{ ja } \; \; A_4 = \begin{vmatrix} u_1 & u_2 & u_3 \\ v_1 & v_2 & v_3 \\ a_1 & a_2 & a_3 \end{vmatrix}\] ning kordajad $A_1, A_2, A_3$ ei ole korraga nullid. Vektorit $\vec{n} = \vec{u} \times \vec{v}$ nimetatakse tasandi normaalvektoriks. Normaalvektor on risti tasandiga. Tasandit saab määrata ühe punkti $M_0(x_0,y_0,z_0)$ ja tasandiga ristuva normaalvektori $\vec{n} = (A,B,C)$ abil, mille puhul on tasandi võrrandiks $A(x-x_0) + B(y-y_0) + C(z-z_0) = 0$, millest saab tuletada tasapinna üldvõrrandi $Ax + By + Cz + D = 0$, kus $D = -Ax_0 - By_0 - Cz_0$ ja tasapinna normaalvektor on $\vec{n} = (A,B,C)$. Tasandite $\pi_1$ ja $\pi_2$ vaheliseks nurgaks nimetatakse nende tasandite normaalvektorite $\vec{n}_1$ ja $\vec{n}_2$ vahelist nurka.Geomeetrilised põhikonstruktsioonid
Eukleidilise ruumi mistahes kahe punkti $X = (x_1,y_1,z_1)$ ja $Y = (x_2,y_2,z_2)$ korral defineeritakse neid ühendav sirglõik kui punktide hulk \[ L = \{ \mathbf{u} + t \mathbf{v} \; | \; t \in [0,1] \}. \] Sirglõigu pikkuseks nimetataks tema otspunktide vahelist kaugust. Kui $t \in (- \infty, 0]$ või $t \in [0, \infty)$, siis hulka $L$ nimetatakse kiireks ning kui $t \in \mathbb{R}$, siis hulka $L$ nimetatakse sirgeks. Nurgaks nimetatakse kujundit, mille moodustavad kaks ühise alguspunktida kiirt. Vastavaid kiiri nimetatakse selle nurga haaradeks. Nurka mõõdetakse kraadides või radiaanides. Üks kraad moodustab $\frac{1}{360}$ täispöördest ning üks radiaan on nurk, mis toetub raadiuse pikkusele kaarele. Sõltuvalt nurga suurusest nimetatakse nurka kas teravnurgaks, täisnurgaks, nürinurgaks, sirgnurgaks või ülinürinurgaks. Murdjoone moodustavad omavahel sirglõikude abil ühendatud punktid. Kinniste murdjoonte abil konstrueeritakse hulknurgad. Hulknurki liigitatakse külgede (tippude või nurkade) arvu järgi kolmnurkades, nelinurkades, viisnurkadeks, ... üldiselt $n$-nurkadeks.Kõverjooned ja kõverpinnad
Kujutust $\alpha : I \rightarrow E^2$, kus $\alpha(t) = (x(t), y(t)), \; t \in I$, nimetatakse tasandiliseks parametriseeritud kõveraks, kui funktsioonid $x(t)$ ja $y(t)$ on lõpmata diferentseeruvad funktsiooni. Võrrandit $\alpha(t) = (x(t), y(t))$ saab vaadelda kui vektorfunktsiooni $\vec{\alpha} : I \rightarrow \mathbb{E}^2$ võrdusega $\vec{a}(t) = (x(t), y(t))$, mis võimaldab kõverate uurimiseks rakendada vektorarvutuse meetodeid. Vektorfunktsiooni tuletis defineeritakse valemiga $\vec{\alpha}'(t) = (x'(t), y'(t))$. Olgu $\alpha : I \rightarrow E^2$ parametriseeritud kõver, kus $\alpha(t) = (x(t), y(t))$. Parameetriseeritud kõvera kiirusvektoriks või puutujavektoriks kõvera punktis $p = \alpha(t_0), t_0 \in I$ nimetatakse seotud vektorit $\vec{\alpha}'(t_0) = (p; \frac{dx}{dt}|_p, \frac{dy}{dt}|_p) = (p; x'(t_0), y'(t_0))$. Kasutades vektorfunktsiooni $\vec{\alpha}'(t_0) = (\alpha(t_0); \vec{\alpha}'(t_0))$, kus $\vec{\alpha}'(t_0) = (x'(t_0), y'(t_0))$ on vektorfunktsiooni tuletis punktis $t_0 \in I$. Parametriseeritud kõvera $\alpha : I \rightarrow E^2, \alpha(t) = (x(t), y(t))$ kiirendusvektoriks parametriseeritud kõvera punktis $t_0 \in I$ nimetatakse vektorit $\vec{\alpha}''(t_0) = (\alpha(t_0); x''(t_0), y''(t_0))$.Teist järku jooned ja pinnad
Teist järku joone üldvõrrand on kahe muutuja teise astme võrrand kujul \[ Ax^2 + Bxy + Cy^2 + 2Dx + 2Ey + F = 0, \] kus $A,B,C,D,E,F$ on reaalarvud ning vähemalt üks arvudest $A,B$ või $C$ on nullist erinev. Ellips on tasandiline kujund, mille punktide kauguste summa kahest fikseeritud punktist on jääv, s.t kui fikseerida kaks punkti $A$ ja $B$, siis ellips koosneb kõikidest punktides $X$, mille korral $AX + BX = C$, kus $C$ on konstant. Punkte $A$ ja $B$ nimetatakse selle ellipsi fookusteks. Ellipsi algebraline võrrand on $\frac{x^2}{a^2} + \frac{y^2}{b^2 = 1}$, kus $a$ on selle ellipsi pikkus ja $b$ on laius. Parabool on test järku joon, mille iga punkti kaugus ühest kindlast sirgest (juhtjoonest) võrdub selle punkti kaugusega ühest kindlast punktist (fookusest). Parabooli algebraline võrrand on $x^2 = 4ay$. Hüperbool on teist järku joon, mille iga punkti kauguste vahe etteantud punktidest $F_1$ ja $F_2$ on konstantne. Hüpoerbooli algebraline võrrand on $\frac{x^2}{a^2} - \frac{y^2}{b^2 = 1}$.
Ellips
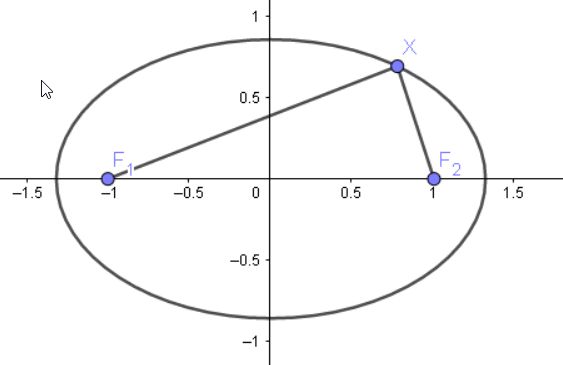 $\frac{x^2}{a^2} + \frac{y^2}{b^2} = 1$
Parabool
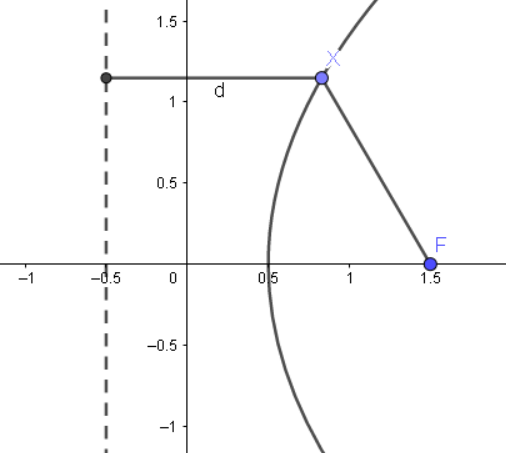 $x^2 = 4ay$
Hüperbool
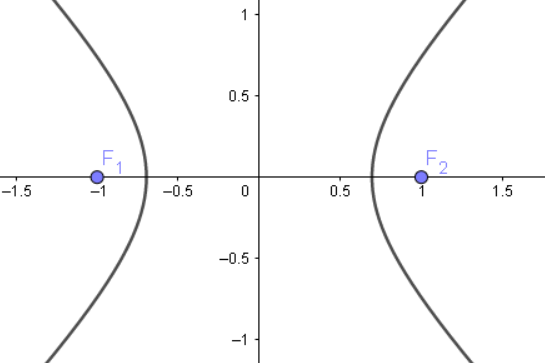 $\frac{x^2}{a^2} - \frac{y^2}{b^2} = 1$
Ellipsoid
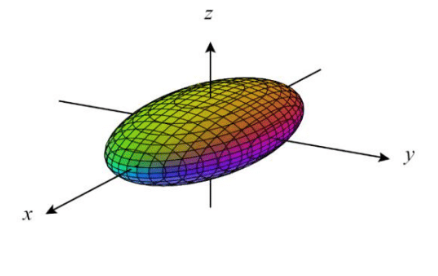 $\frac{x^2}{a^2} + \frac{y^2}{b^2} + \frac{z^2}{c^2} = 1$
Paraboloid
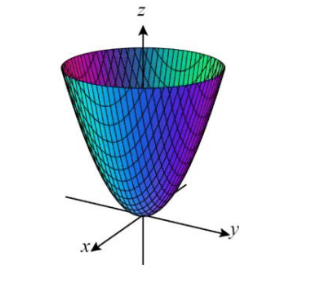 $\frac{x^2}{a^2} + \frac{y^2}{b^2} - z = 0$
Hüperboloid
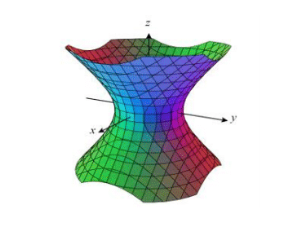 $\frac{x^2}{a^2} + \frac{y^2}{b^2} - \frac{z^2}{ c^2 } = 1$